$ ls ./hardware/boards# بردهای اختصاصی برای رباتهای میدانی
## الکترونیک و طراحی برد.
// الکترونیک اختصاصی دکتر علیرضا احمدی: بردهای کنترل ربات، درایورهای موتور جریانبالا، واسطهای حسگر و IMU و توزیع توان باتری برای رباتهای میدانی.
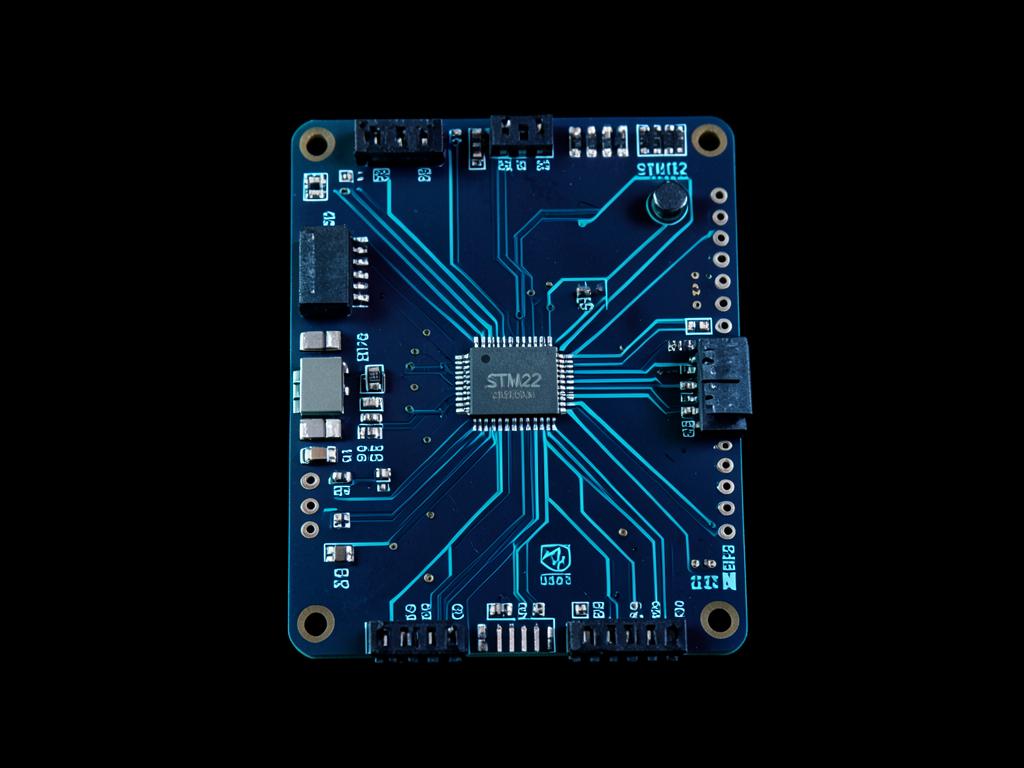
MCU · CONTROL
کنترلر اصلی ربات
برد کنترل مبتنی بر STM32 برای فرمان حرکت، باس CAN و قفلهای ایمنی رباتهای میدانی.
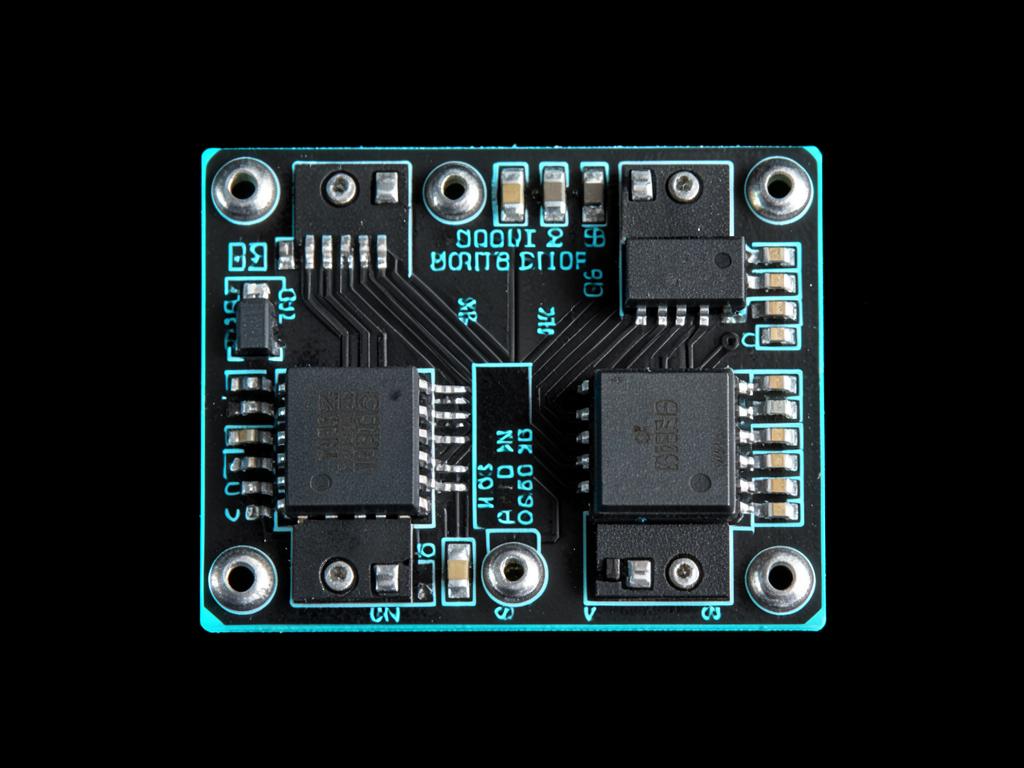
POWER · DRIVE
درایور موتور جریانبالا
درایور دوگانه پل H با اندازهگیری جریان و محافظت حرارتی برای موتورهای حرکت و ابزار.
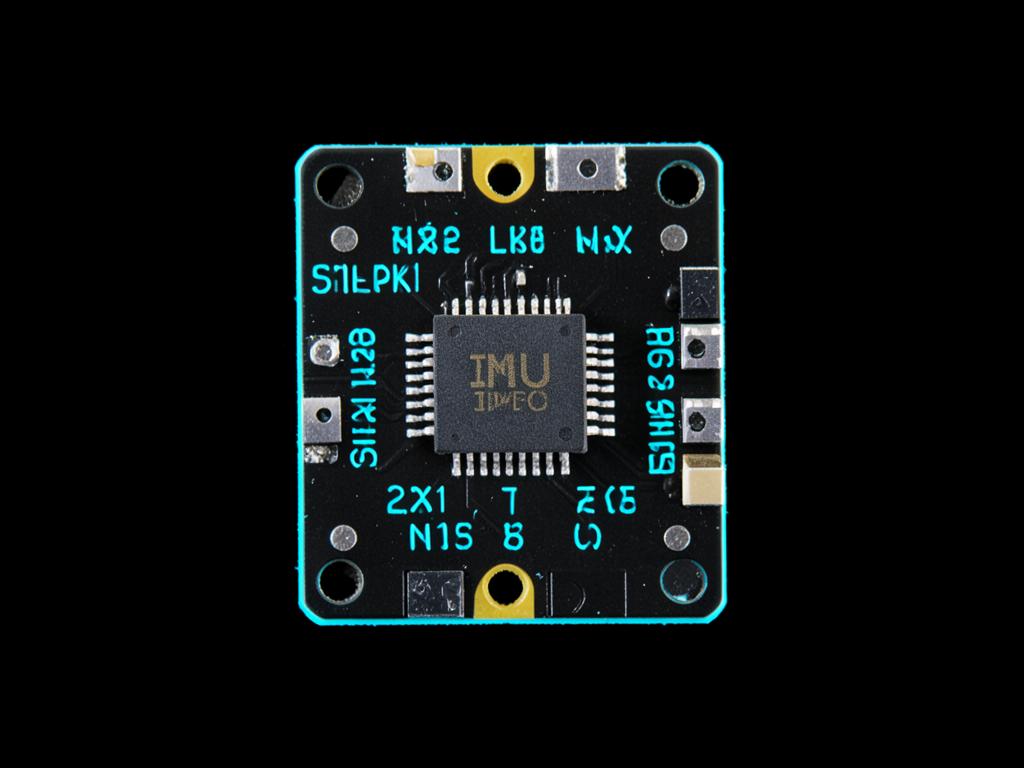
SENSING · IMU
برد رابط حسگر / IMU
رابط فشرده IMU و انکودر برای ارسال دادههای ادومتری همزمان به لایه ادراک.
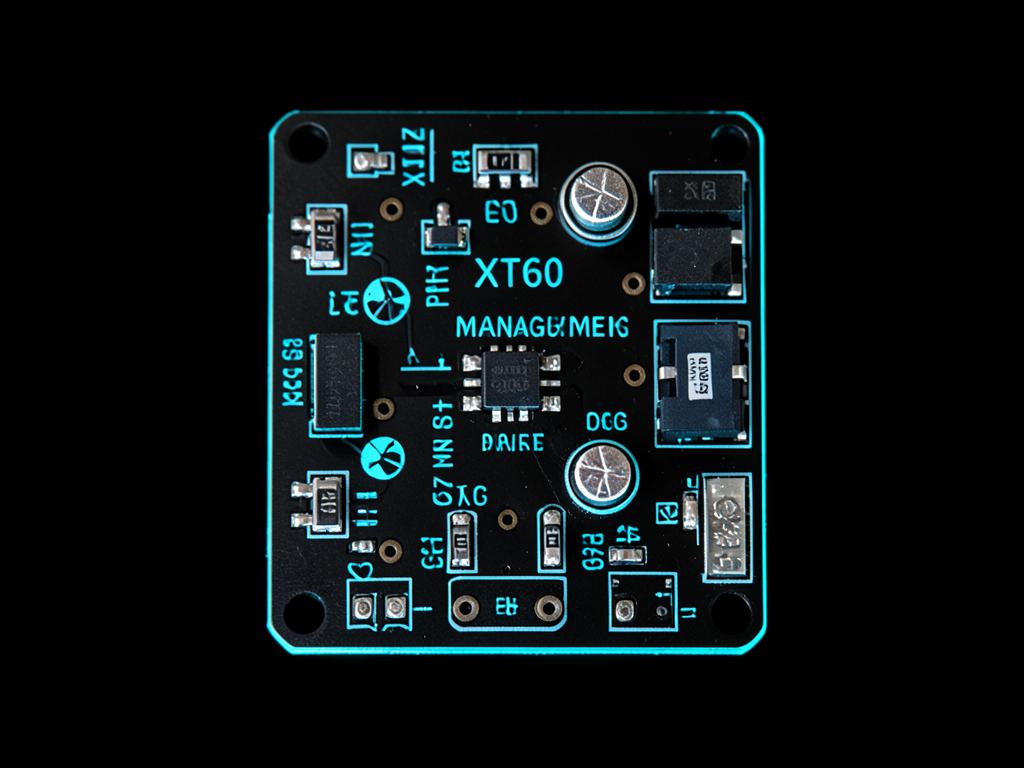
BMS · POWER
مدیریت باتری و توزیع توان
مدیریت باتری و توزیع توان فیوزدار همراه با پایش، برای مأموریتهای طولانی میدانی.